【CNMO科技音书】10月9日,针对用户善良的智能驾驶本色诓骗场景,华为乾崑智驾就狭眇小径会车、早岑岭“鬼探头”以及盘猴子路急弯等典型情况作出了属目解答。
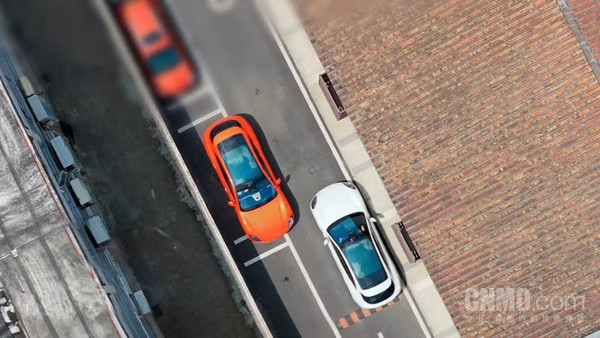
华为乾崑智驾场景
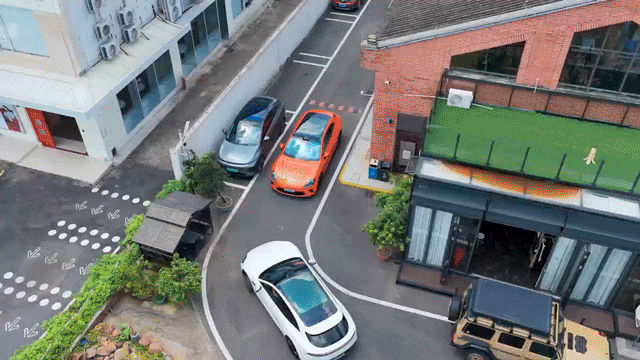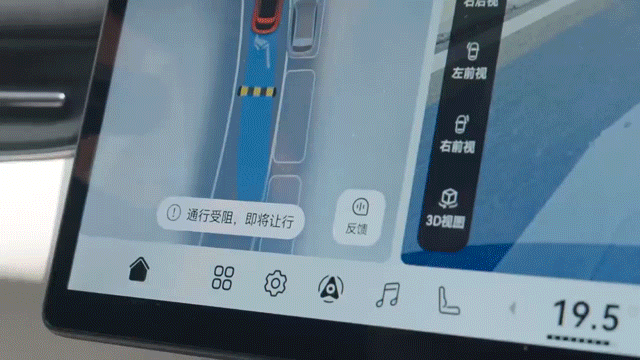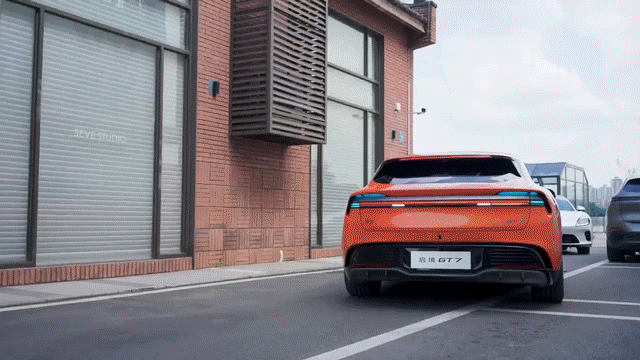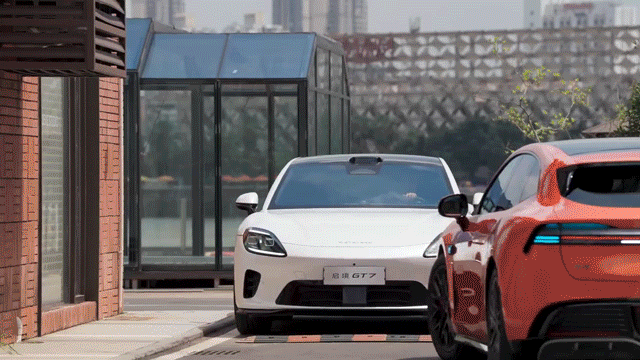
狭眇小径会车:不退出援手驾驶,主动倒车让行
当狭眇小径会车时,华为乾崑智驾ADS不会胜利退出援手驾驶,而是主动倒车让行。当发现谈路空间不实时,录像头、激光雷达等多个传感器动作车辆“亮堂的眼睛”,能精确看清对向车辆与路边终结物的距离,评估窄路的宽度和通过的可能性;同期由云霄(寰宇引擎)和车端(寰宇步履模子)构成的WEWA 2.0架构动作“聪慧的大脑”,实时预判对方行车动向,实时方案避闪开线,主动让行,留出安全的会车空间。
华为乾崑智驾场景
“鬼探头”场景:多传感器交融,提前减慢并作念好制动准备
早岑岭路口和进小区窄路鄙俚会遭受“鬼探头”。围挡、停放车辆容易变成视野盲区,行东谈主和非生动车倏得出现。遭受这类场景,华为乾崑智驾通过多传感器交融感知和WEWA 2.0架构,提前感知盲区及周围环境变化,依托安全风险场时刻,推理路面上看不见的隐性风险。举例车辆发现前线有施工围挡,会集结实时路况判断潜在碰撞风险,提前减慢,预留安全空间。要是行东谈主或非生动车倏得从围挡前冲出,车辆会进一步判断其步履轨迹,实时减慢并作念好制动准备;当距离过近、存在碰撞风险时,则会触发AEB自动进军制动,尽可能回避或松开碰撞。
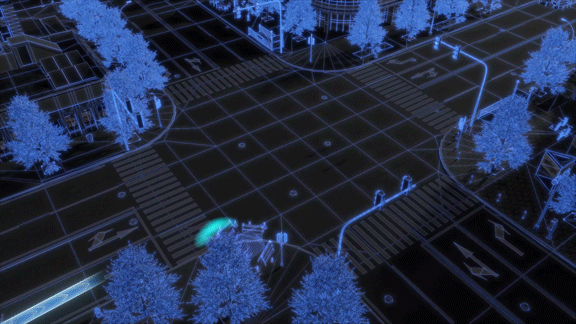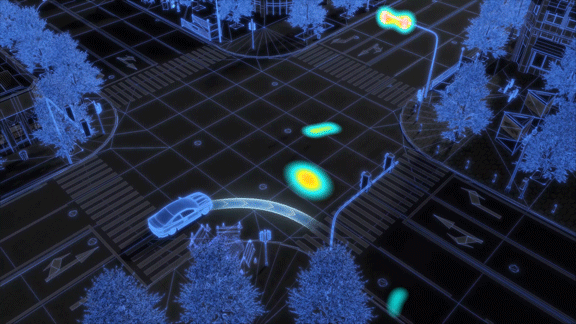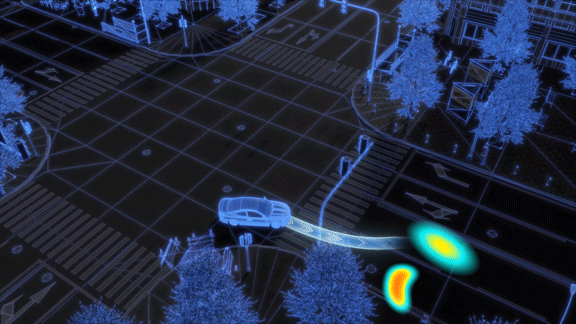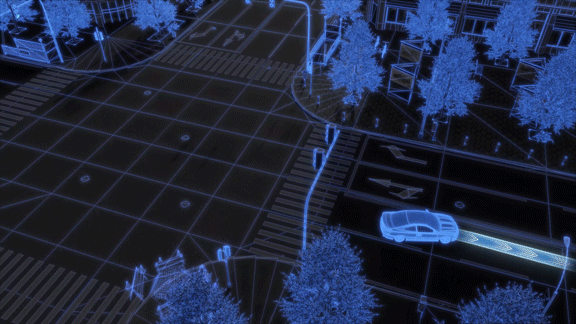
华为乾崑智驾场景
盘猴子路:未开启智驾,CAS 5.0仍可预先防范
即使莫得开启乾崑智驾,依托华为乾崑智驾全维防碰撞系统CAS 5.0全时域的预先防范机制,乾崑智驾已经不错在东谈主驾气象下握续责任,提前识别潜在风险并进行搅扰。车辆在盘山路遭受急弯时,华为乾崑智驾通过录像头、激光雷达等传感器实时感知弯谈的周折经由停火路范围,WEWA 2.0架构会集结现时入弯时速、车辆与谈路范围的距离等信息,判断车辆是否能安全通过弯谈。如车速过快、存在冲出弯谈的风险,即使此时是驾驶员在开车,也会主动匡助平顺镌汰车速,确保行车安全。
华为乾崑智驾同期请示,乾崑智驾仅动作援手驾驶系统,不成代替驾驶员操作。如遭受山路急弯,请用户一定要适度好车速,顺从交规j9九游会真人,安全驾驶。